전기차 주행가능거리 기반 충전소 추천 시스템

문제 정의
전기차 운전자는 “지금 배터리로 어디까지 갈 수 있고, 그 안에 충전소가 있는가"를 늘 신경 써야 합니다. 여기엔 두 가지 어려움이 있었습니다.
- 배터리 잔량만으로는 주행가능거리 예측이 어렵다. 동일한 SoC라도 주행 환경·운전 습관·도로 조건에 따라 실제 갈 수 있는 거리가 크게 달라집니다.
- 방향 정보가 없으면 엉뚱한 충전소를 추천한다. 실시간 GPS·경로 정보가 없으면, 주행 방향과 반대편에 있는 충전소를 추천하게 됩니다.
그래서 ① BMS 데이터로 주행가능거리를 예측 → ② 실제 주행 경로 위에서 도달 가능한 충전소를 추천하는 흐름을 설계했습니다.
1. 주행가능거리 — 1차 계산
BMS에서 들어오는 배터리 전압 및 전류로 실시간 전력을 구하고, 누적 에너지 소비와 회생제동(에너지 회수)까지 반영해 주행가능거리를 계산했습니다. 배터리 전류가 음수면 회생제동으로 에너지를 회수하는 상태로 간주했습니다.
$$P_{[kW]} = \frac{V_{\text{batt}} \times I_{\text{batt}}}{1000}, \qquad \text{소비율}_{[kWh/km]} = \frac{E_{[kWh]}}{\text{거리}_{[km]}}$$$$\text{주행가능거리} = \frac{\dfrac{SoC}{100}\times C_{\text{batt}} + (E_{\text{회수}} \cdot \mathbb{1}[P<0])}{\max(|P|,\,0.1)}$$(BMW i3 배터리 용량 $C_{\text{batt}} = 42.2\,\text{kWh}$ 기준)
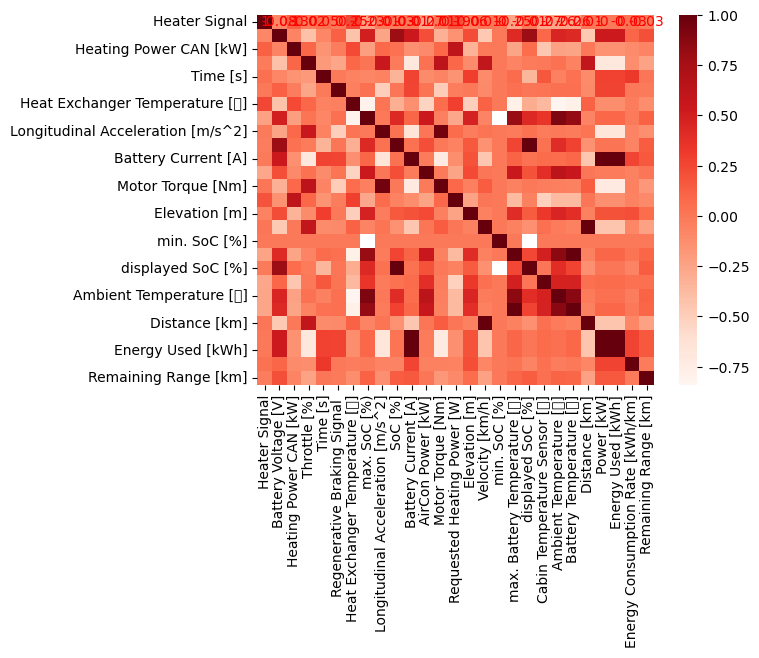
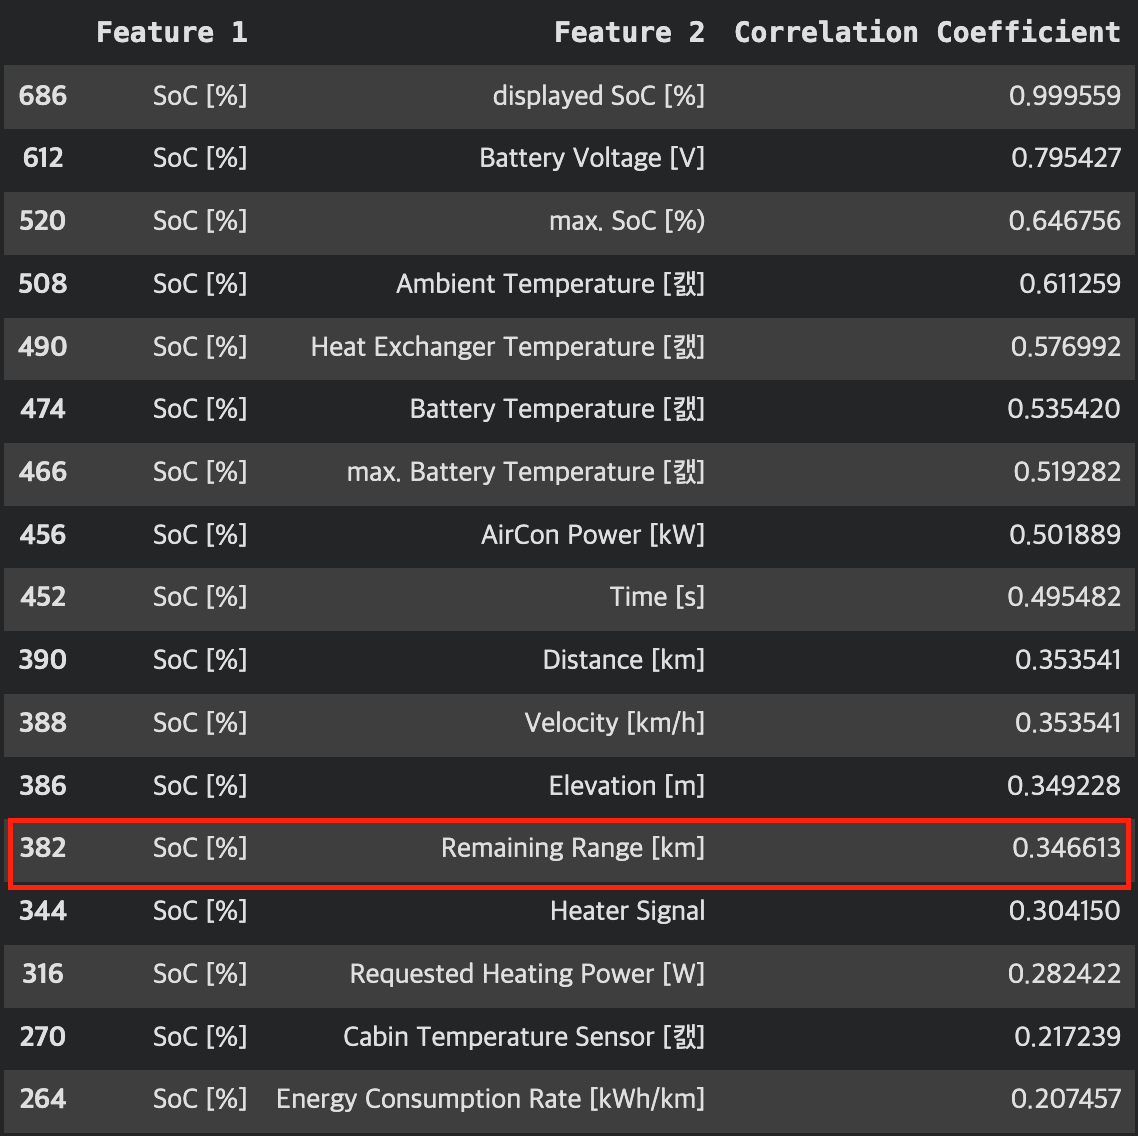
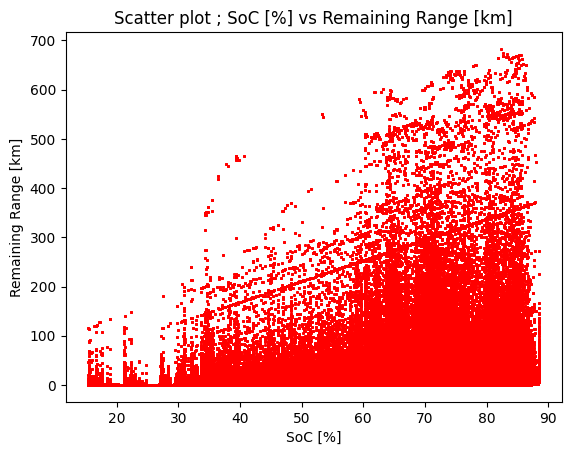
한계 진단 — SoC 상관분석. 계산한 주행가능거리가 타당한지 SoC를 비롯한 변수들과의 상관관계로 검증했습니다. 그 결과 주행가능거리와 SoC의 상관(≈0.35)이 낮았고, 아래 산점도처럼 같은 배터리 잔량(SoC)에서도 추정 주행거리가 크게 퍼져 단순 계산식만으로는 한계가 있음을 확인했습니다.
2. 주행가능거리 — 동적 소비율 보정 + LSTM 예측
단순 계산식의 한계를 넘기 위해, 주행 데이터의 변동성과 비선형 패턴을 반영하는 두 단계를 추가했습니다.
- 동적 소비율 보정: 주행 중 변동성을 반영하도록 가중 이동 평균 소비율(MAAEC) 과 보정식(AAEC) 을 설계해, 순간적인 가속·회생제동에 휘둘리지 않는 안정적인 소비율을 산출했습니다.
- LSTM 시계열 예측: 보정된 소비율 위에 LSTM 기반 시계열 모델을 결합해, 주행 환경·운전 습관에 따른 비선형 주행 패턴을 학습했습니다.
→ 그 결과 주행가능거리 예측에서 MAE 0.03, MSE 0.005 의 높은 성능을 달성해, 1차 계산식의 한계를 크게 개선했습니다.
3. 경로 기반 충전소 추천
방향을 무시한 추천 문제를 해결하기 위해, 실제 주행 경로를 반영한 추천 알고리즘을 구현했습니다.
- 네이버 길찾기 API 로 현재 위치에서 후보 충전소까지의 실제 주행 경로(도달 거리)를 계산
- 예측된 주행가능거리와 연동해, 도달 가능한 충전소만 필터링
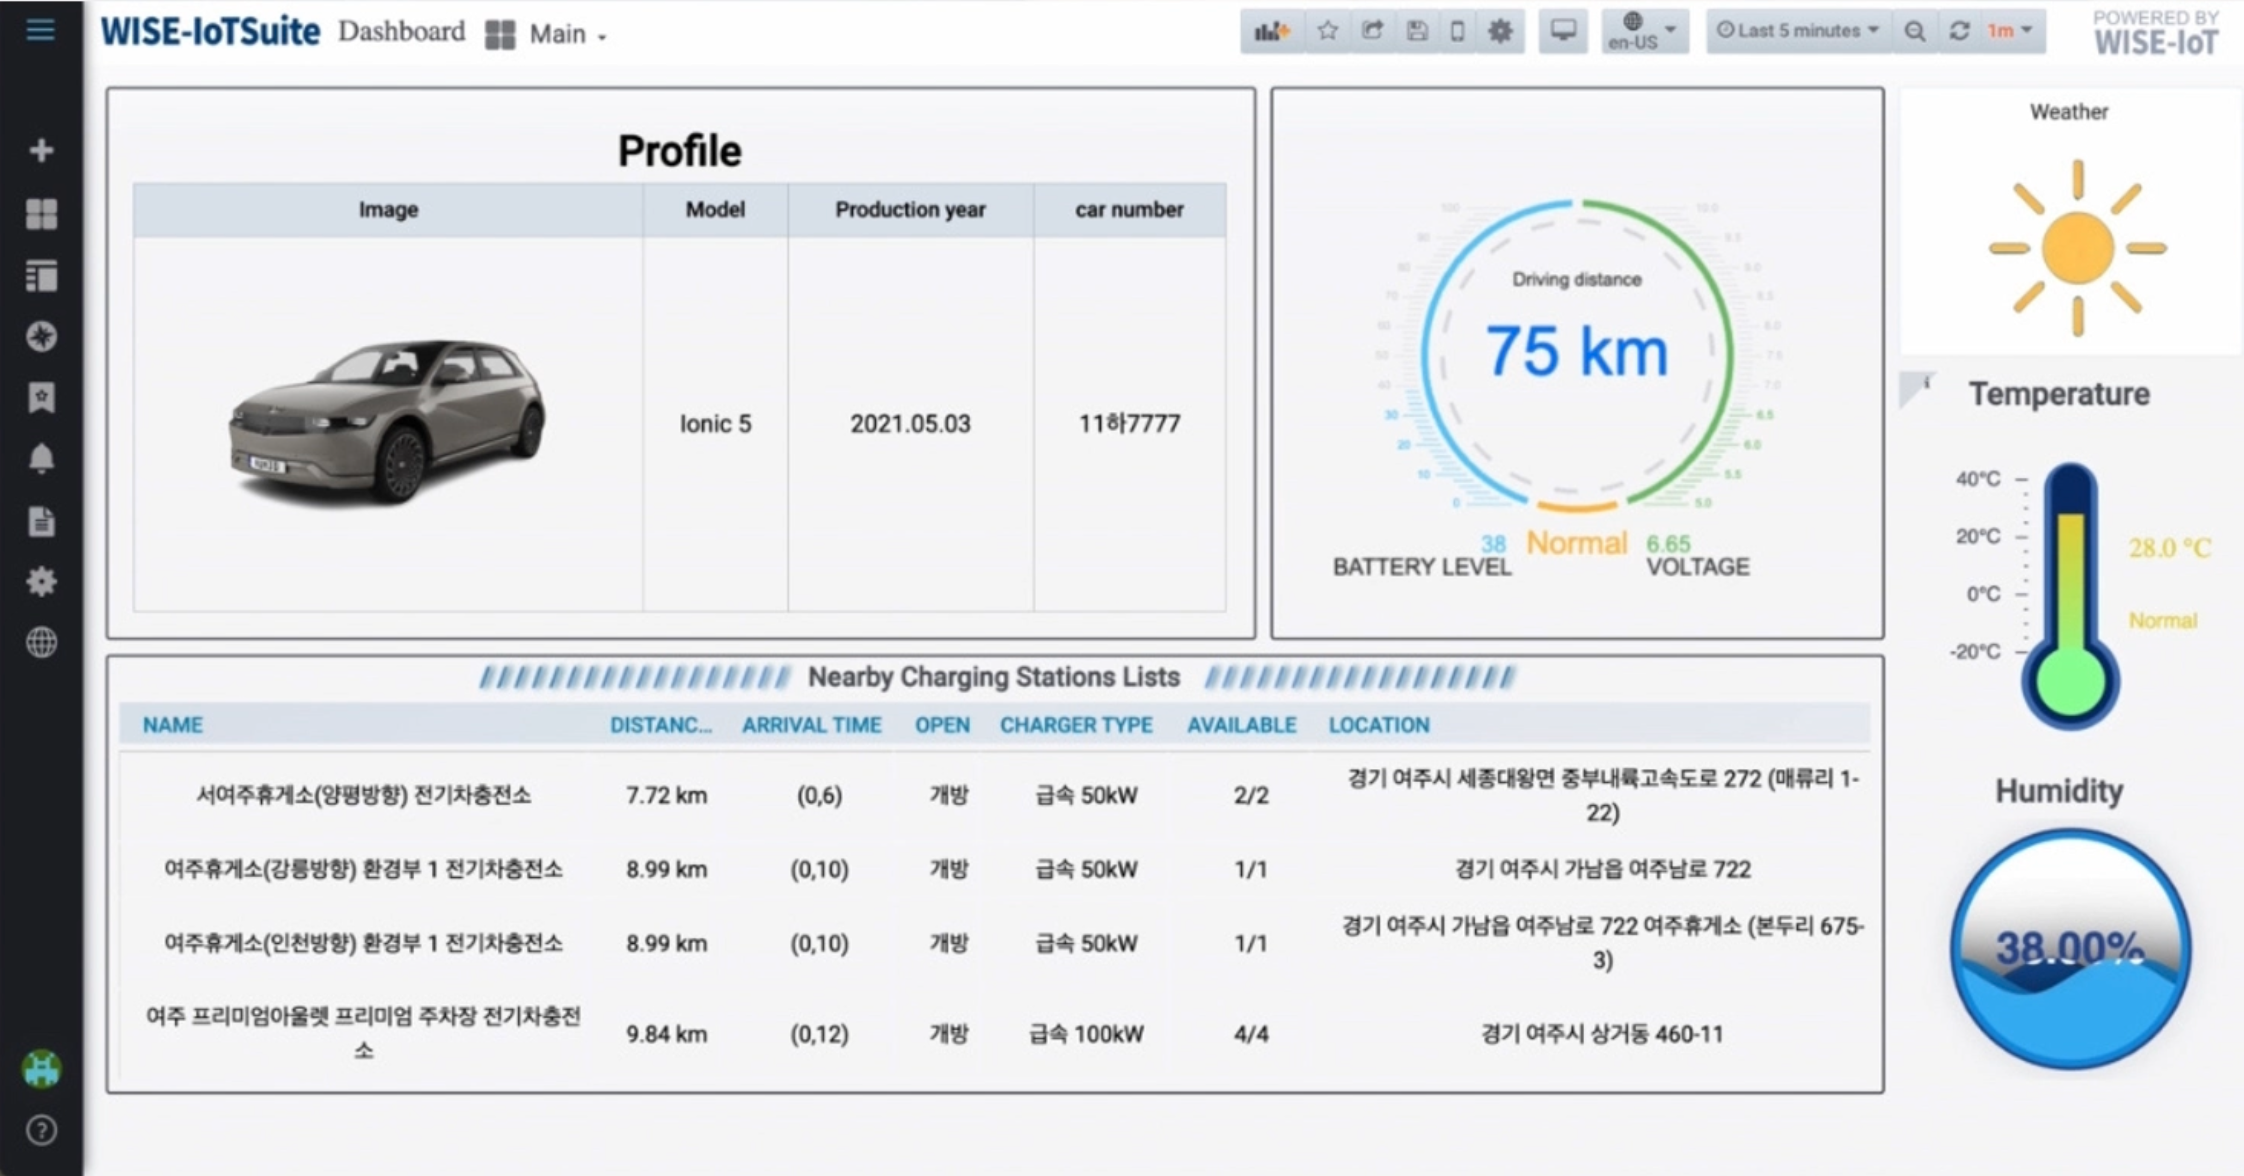
- 그 안에서 최소 거리 충전소를 추천하고, 네이버 지도를 실시간 크롤링한 충전소 정보(개방·충전 속도·이용 가능 대수 등)와 함께 GUI로 시각화
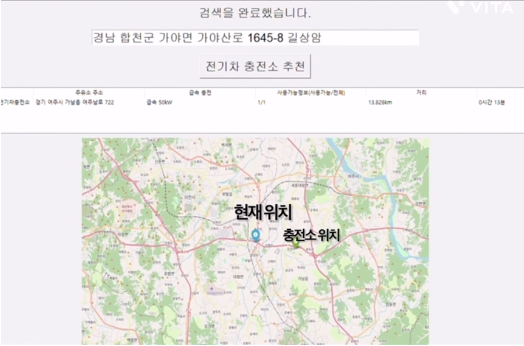
데이터 수집: 충전소 현황은 GPS 위치를 기준으로 네이버 지도를 Selenium·BeautifulSoup으로 크롤링해 이름·거리·개방 여부·충전 속도·이용 가능 대수를 수집하고 DataHub에 저장했습니다.
4. 사용자 대시보드 & 데모 시스템
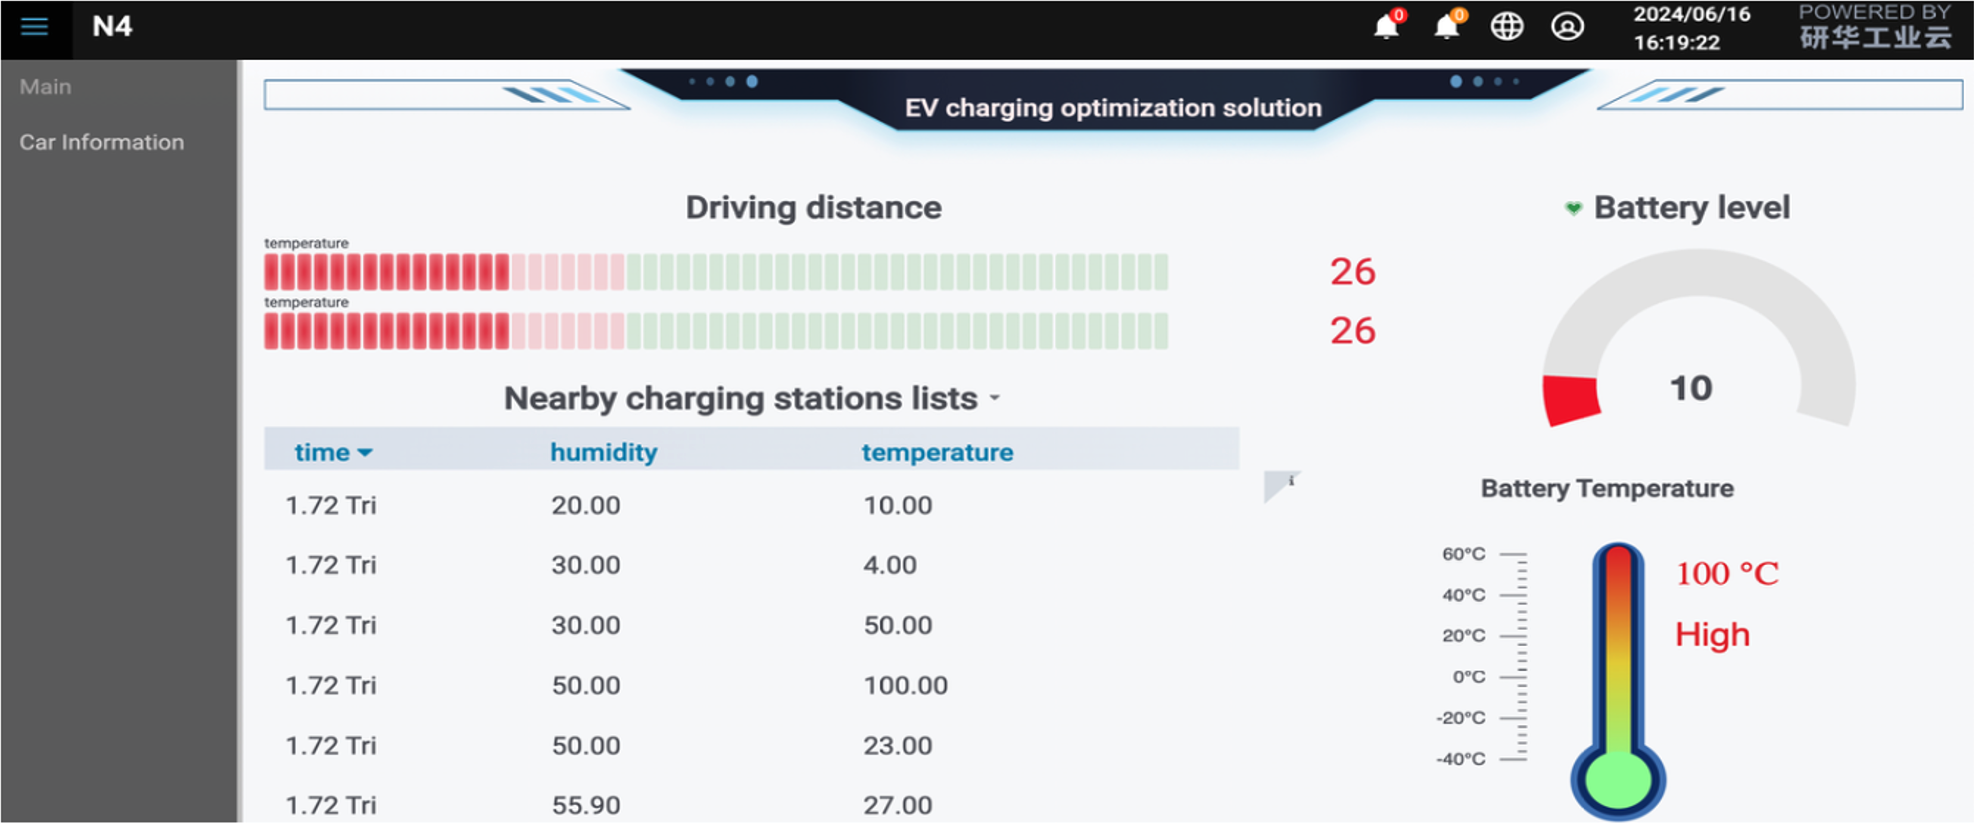
운전자가 한눈에 보도록 실시간 대시보드(주행가능거리·배터리 잔량·배터리 온도·주변 충전소 목록)를 구성했습니다. 실제 전기차 대신 Arduino·ESP 기반 모형 전기차로 BMS-유사 데이터를 클라우드로 전송해 전체 흐름을 시연했습니다.
핵심 요약
- 예측 모델링: 단순 계산식의 한계(SoC 상관 ≈0.35)를 진단하고, 동적 소비율 보정(MAAEC·AAEC) + LSTM 시계열 모델로 MAE 0.03 · MSE 0.005 달성.
- 경로 추천 알고리즘: 네이버 길찾기 API로 실제 주행 경로를 계산해, 예측 주행가능거리와 연동한 방향까지 고려한 충전소 추천을 구현.
- End-to-end: 데이터 수집(크롤링) → 주행가능거리 예측 → 경로 기반 추천 → 대시보드·모형 전기차 데모까지 전 과정을 완성.
